一、项目背景与行业痛点
货轮在港口装卸、锚泊、航行和特殊货物运输过程中,船体姿态始终处于变化状态。货物重量分布、压载水调整、燃油消耗、舱内液体自由液面、风浪、转向操纵以及甲板大型设备运行,都会对船舶横倾、纵倾和动态摇摆产生影响。对于散货船、集装箱船、杂货船、重大件运输船和甲板货船,装载过程中如果左右舷货物分布不均、不同货舱装卸节奏不协调或者压载水调整不及时,可能造成船体持续横倾;首尾载荷分布发生变化,则可能表现为纵倾变化。
传统船舶操作主要依据吃水、装载计算、压载系统、驾驶台倾斜指示以及船员观察掌握船体状态。对于希望建立数字化装卸监测、甲板货物姿态监测、船体长期状态记录或第三方物联网平台的项目,还需要将姿态数据转化为连续、可追溯的数字信息。船舶甲板姿态监测的核心并不是简单记录一个倾角,而是回答船舶当前是横倾还是纵倾、变化是静态偏载还是波浪造成的动态摇摆、变化是否能够恢复、是否与装货顺序或者压载操作相关,以及多个甲板监测点之间是否存在异常差异。
1. 静态横倾与动态横摇容易混淆
船舶长期向某一舷保持一定角度属于横倾状态,而海浪造成船舶围绕纵轴周期往复运动则属于横摇。两种状态虽然都表现为角度变化,但工程意义完全不同。
因此,监测系统不能只看某一个瞬时角度,应同时分析平均姿态、摇摆幅值、周期、变化速率以及长期中心位置。
2. 装卸货过程中船体姿态变化快
散货船装矿、煤炭、粮食等大宗货物时,不同货舱装载量快速变化;集装箱和重大件货物装卸时,也可能在短时间内造成左右舷或者首尾载荷变化。
如果不能及时掌握姿态变化趋势,船员和装卸管理人员只能依赖阶段性吃水和传统船舶系统进行判断,难以形成完整装卸过程记录。
3. 船舶压载操作与姿态变化存在直接联系
大型货轮通常通过压载舱调节船舶横倾、纵倾和吃水状态。如果压载操作、货物装载和姿态数据不能在同一个时间轴进行分析,就难以追溯某一次异常倾斜产生的具体过程。
4. 甲板重大件货物对姿态影响明显
重大件运输船、杂货船或者甲板运输船在装载大型设备、风电设备、工程模块等货物时,单件货物重量大、重心高,吊装和落位过程中船体姿态可能发生明显变化。
此类场景不仅需要关注最终装载后的静态姿态,还需要记录吊装过程中最大横倾以及货物落位后的船体恢复情况。
5. 海上动态环境增加测量难度
船舶航行过程中同时存在横摇、纵摇、艏摇、横荡、纵荡和垂荡等运动。仅依靠基于重力方向的静态倾角测量,在动态加速度较大的情况下容易受到惯性加速度影响。
因此,低动态甲板倾角监测与航行状态高动态运动监测需要采用不同技术路线。
6. 远海环境不能完全依赖4G网络
港区、沿岸和近海区域通常可以利用蜂窝移动网络进行数据上传,但船舶进入远海后4G覆盖无法得到保证。
如果项目要求远洋航行期间持续远程传输,应利用船载卫星通信、船舶局域网或者项目级通信网关实现数据回传。
7. 海洋盐雾和潮湿环境对设备可靠性要求较高
甲板监测设备长期受到盐雾、海水飞溅、强日照、高湿、温差和船体振动影响,因此设备防护、安装材料、防腐结构、电气连接以及长期维护均需要按照海洋应用环境进行设计。
二、建设目标与监测目标
1. 建设目标
建设船舶货轮甲板姿态在线监测系统,对船舶横倾、纵倾以及重要甲板区域姿态进行连续数字化监测,并结合货物装卸、压载水、吃水、风浪和航行状态形成船舶姿态数据档案。
- 连续掌握船舶横倾角及变化方向。
- 连续掌握船舶纵倾角及首尾姿态变化。
- 记录靠港装卸过程中船体姿态变化全过程。
- 识别左右舷货物偏载可能造成的持续横倾趋势。
- 分析货舱装卸顺序与船体姿态之间的关系。
- 分析压载水调整前后船舶姿态恢复情况。
- 记录重大件吊装过程中的最大姿态变化。
- 区分静态倾斜与海浪造成的动态摇摆。
- 记录甲板关键位置长期姿态变化。
- 为船舶数字化管理和装卸作业复盘提供数据。
2. 监测目标
船舶横倾监测:监测船体向左舷或右舷产生的持续倾斜变化。
船舶纵倾监测:监测船舶首倾、尾倾及纵向姿态变化。
横摇监测:对于配置动态姿态监测设备的项目,记录船舶横摇角度、周期和幅值。
纵摇监测:记录船舶航行状态下围绕横轴发生的周期性纵向摇摆。
装卸过程姿态监测:记录货物装卸过程中平均横倾、纵倾及最大姿态变化。
压载调节效果监测:分析压载操作前后船体姿态是否按照预期恢复。
甲板局部姿态监测:对重要甲板结构、重大件运输位置或大型甲板设备所在区域进行辅助姿态监测。
异常运动监测:通过加速度数据辅助记录明显冲击或快速运动事件。
三、需求分析
1. 需要明确横倾、纵倾、横摇和纵摇的区别
船舶姿态监测首先需要区分静态和动态概念。
横倾主要描述船舶相对于正常直立状态持续向左舷或者右舷产生的倾斜。
纵倾主要描述船舶首尾吃水差所对应的纵向姿态状态。
横摇是船舶受到波浪等作用后围绕纵轴发生的周期性往复运动。
纵摇则是船舶围绕横轴发生的周期性运动。
监测平台应分别处理长期平均姿态和短周期动态运动,不能将两类数据混合后直接进行安全判断。
2. 装卸作业需要较高的数据连续性
船舶装卸货可能在数小时内发生明显载荷变化,因此装卸作业监测周期应明显短于普通长期状态记录周期。
3. 航行状态需要更高动态性能
如果项目目标是记录海上真实横摇、纵摇及船体运动周期,应采用具备陀螺仪、加速度计和姿态融合算法的船用IMU、AHRS或者MRU。
普通低功耗静态倾角终端更加适合靠港、锚泊、低动态状态及长期姿态趋势监测,不能直接替代高动态运动参考系统。
4. 需要与船舶装载信息联动
单独看到船舶横倾增加并不能解释原因。系统应尽可能结合货舱装载量、集装箱装载位置、重大件重量和其他装载数据进行分析。
5. 需要与压载系统联动
如果条件允许,可接入左右舷压载舱液位或者压载系统操作记录,使船体姿态与压载过程形成关联。
6. 需要与吃水信息联合分析
船舶纵倾与首尾吃水状态密切相关。对完整的装卸监测项目,可以将首吃水、尾吃水和平均吃水数据与倾角信息联合使用。
7. 需要适应船舶通信条件变化
靠泊和沿岸状态可采用4G通信;远海航行需要船载卫星、VSAT、Starlink类船舶通信系统或者船舶已有网络提供数据通道,具体通信方式由船东和项目系统架构确定。
四、总体解决方案
船舶甲板姿态监测采用“甲板姿态感知、运行状态识别、装卸工况同步、压载信息关联、通信传输、平台分析和异常复核”的技术路线。
对于靠港装卸、锚泊以及长期低动态状态监测,可在船舶甲板或者与船体主体可靠连接的结构位置安装无线倾角监测终端,持续采集三轴姿态、三轴加速度、温度和设备状态。
对于航行过程中需要准确获取横摇、纵摇和运动周期的项目,应增加船用IMU、AHRS或者MRU作为动态姿态核心设备。
平台同步获取船舶作业状态、货物装卸记录、压载操作、吃水、风速以及其他可利用的船舶数据。
通过不同时间尺度的数据处理,将瞬时摇摆、短时间装卸响应和长期平均横倾分别提取出来。
总体技术链路为:船舶装载与海况变化 → 甲板姿态感知 → 动态/静态数据分类 → 数据传输 → 横倾纵倾计算 → 装卸工况关联 → 压载操作关联 → 异常趋势识别 → 船员或管理人员复核 → 作业调整或专业稳性判断。
五、系统架构设计
1. 甲板姿态感知层
用于获取船体或者关键甲板区域的倾斜角度和运动信息。
低动态状态可以采用无线倾角终端;高动态航行监测采用专业船用姿态设备。
2. 船舶运行数据层
根据项目条件接入货舱装载、压载舱液位、首尾吃水、小车或甲板起重设备状态以及其他作业信息。
3. 环境数据层
可接入风速、风向、海况或者船舶气象系统中的相关数据。
4. 边缘处理层
完成数据采集、时间同步、滤波、状态识别和必要的数据缓存。
5. 船岸通信层
靠港或近岸环境可通过4G蜂窝网络上传。
远海项目可通过船舶现有卫星通信网络、船载局域网或者专用网关实现船岸数据传输。
6. 平台分析层
完成实时姿态、历史趋势、装卸过程、横倾变化、纵倾变化、动态摇摆统计、作业事件和异常告警等功能。
7. 船舶运营应用层
监测结果可用于装卸过程辅助观察、重大件运输状态记录、压载调节分析、船岸协同和船舶数字化档案。
六、监测内容与监测方法
1. 船舶横倾监测
在船体相对稳定且与主体可靠连接的位置布设姿态监测设备,建立船舶左右舷方向。
通过长时间平均或者低动态状态数据获取船体横倾趋势,并明确正角和负角分别对应左舷或者右舷。
2. 船舶纵倾监测
建立船首至船尾方向坐标,通过纵向姿态角变化观察船舶首尾载荷变化。
纵倾监测宜与首尾吃水数据联合使用,不建议仅根据一个倾角传感器代替船舶吃水和稳性计算。
3. 装货过程监测
记录装货开始时间、货舱编号、装载阶段和对应姿态变化。
对于散货船,可比较不同货舱装载阶段船舶横倾和纵倾变化,以观察装货顺序对船体姿态的影响。
4. 卸货过程监测
卸货过程中不同货舱重量逐步减少,同样可能改变船体纵横姿态。
系统保存整个卸货过程曲线,为作业复盘和装卸工艺优化提供数据。
5. 压载调节监测
压载操作发生时,在姿态趋势图中记录对应时间。
观察左右压载调整后横倾是否减小,以及首尾压载调整后纵倾是否按照预期变化。
6. 重大件装船监测
重大件货物从码头吊起、越过舷侧、进入甲板上方和最终落位的过程中,船体可能经历连续变化。
通过较高频率的专业姿态监测设备,可以记录整个吊装期间最大横倾角、变化速率以及货物落位后的恢复情况。
7. 甲板货物运输状态监测
对于甲板装载大型工程设备或者高重心货物的运输船,可对航行前、锚泊和靠港后的姿态数据进行比较。
如果怀疑货物发生位移,应结合货物绑扎、视频和现场检查综合判断,不能仅依据船体角度直接认定货物发生移动。
8. 横摇监测
航行状态下采用动态姿态设备记录横摇角度时间序列。
可进一步统计最大横摇角、平均幅值、均方根值、主周期和一定时间窗口内的横摇分布。
9. 纵摇监测
记录船舶在迎浪、顺浪或者斜浪状态下的纵摇变化,为甲板货物和船载设备运行状态分析提供辅助数据。
10. 靠泊静态姿态监测
船舶靠泊、装卸停止且外部扰动较小时,可提取相对稳定的姿态数据作为不同装载阶段之间的比较基准。
七、技术原理与算法模型
1. 船舶坐标体系
建议按照船舶工程习惯建立统一坐标。
X轴沿船舶纵向,从船尾指向船首或者按照项目统一规定设置。
Y轴沿船舶横向。
Z轴沿垂向。
项目实施时必须明确角度正负方向,例如右舷下沉定义为正横倾或者负横倾,并在整个系统中保持一致。
2. 静态横倾角计算
在船舶低动态或者近似静止状态下,可以利用重力方向估算横倾角。
采用三轴加速度数据时,可形成类似以下姿态关系:
φ = atan2(ay,az)
其中φ表示横倾角,ay和az表示相应坐标轴加速度分量。
该方法成立的重要前提是船体动态线性加速度相对较小。
3. 静态纵倾角计算
在相同低动态条件下,可以根据三轴重力分量估算纵向姿态:
θ = atan2(-ax,√(ay² + az²))
其中θ表示纵向姿态角。
船舶在明显纵摇、加速或波浪垂向运动过程中,上述重力姿态计算会受到动态加速度影响,因此不能直接作为高动态航行姿态测量方法。
4. 横倾平均值分析
为了从海浪造成的短周期横摇中提取长期横倾,可以在一定时间窗口内计算平均角度:
φmean = (φ1 + φ2 + …… + φn) / n
如果瞬时角度不断正负摆动,而长期平均值接近稳定基准,主要表现为动态横摇。
如果横摇仍然存在,但平均中心逐渐向一侧移动,则可能同时存在静态横倾变化。
5. 横摇幅值
在一定分析时间窗口内,可以计算:
Aroll = (φmax - φmin) / 2
该指标反映该时间段内横摇幅值的近似水平。
6. 横摇周期分析
通过连续动态姿态数据的峰值间隔或者频谱分析,可以获得船舶主要横摇周期。
横摇周期与船舶尺度、装载状态、稳性特征及海况有关,其结果可以用于运动状态统计,但不能由单一经验公式代替船舶正式稳性计算。
7. 横倾变化速率
可计算:
Vφ = [φ(t2) - φ(t1)] / (t2 - t1)
在装卸作业中,平均横倾持续向同一侧增加与短时间海浪波动具有完全不同的工程意义,因此变化速率和持续方向应同时分析。
8. 纵倾变化分析
对于装卸作业,可比较每个装卸阶段的纵向平均姿态。
如果船首和船尾吃水数据可获取,应将纵倾角与吃水差联合分析,而不是由姿态角单独取代船舶吃水数据。
9. 装载事件关联模型
平台可将每一次货舱装载事件定义为:
Ei = {货舱编号,货物重量,开始时间,结束时间}
并计算事件前后的姿态变化:
Δφi = φafter - φbefore
Δθi = θafter - θbefore
长期积累后,可以形成不同货舱装卸对船舶姿态影响的数据记录。
10. 压载操作关联模型
压载泵启动、某压载舱注水或者排水时记录事件时间和液位变化。
通过比较压载前后平均姿态,可以判断调节效果是否与预期一致。
11. 动态姿态融合模型
对于海上高动态横摇和纵摇监测,应采用陀螺仪、加速度计等多传感器融合技术。
典型动态姿态系统通过互补滤波、卡尔曼滤波或者其他姿态融合算法,将陀螺仪短时间动态响应和加速度计长期重力参考结合,获得更加稳定的滚转角和俯仰角。
该功能属于船用IMU、AHRS或者MRU技术路线,不应默认认为普通低功耗三轴倾角终端已经具备相同能力。
12. 多点甲板姿态差异分析
对于大型船舶或者需要监测甲板局部结构状态的项目,可以在不同甲板区域设置多个监测点。
若不同位置角度变化基本一致,更接近船体整体运动;如果某一区域长期偏离其他点,则应检查设备安装、甲板局部结构或者基础连接。
八、系统功能设计
1. 船舶档案管理
建立船名、IMO编号、船型、总吨、载重吨、船长、船宽、型深、建造年份及其他项目基础信息。
2. 姿态实时监测
显示当前横倾、纵倾、三轴加速度以及监测设备状态。
3. 装卸作业模式
将装货和卸货过程单独形成任务记录,保存开始姿态、结束姿态、最大横倾以及阶段变化。
4. 船舶静态姿态趋势
提取靠泊、锚泊或者其他低动态状态数据,分析长期横倾和纵倾中心变化。
5. 动态横摇统计
使用专业动态姿态设备时,统计一定时间范围内横摇峰值、幅值、周期和分布。
6. 压载事件管理
记录压载操作时间、压载舱及液位变化,并与姿态数据自动关联。
7. 货舱装载事件管理
按照货舱或者作业阶段记录装卸货事件,用于追溯船体姿态变化原因。
8. 多点甲板监测
对于重大件运输船等项目,可同时比较多个甲板监测点姿态。
9. 异常事件记录
记录姿态异常、明显冲击、设备移动、特殊海况及人工确认情况。
10. 船岸远程数据
船舶靠岸或通信条件允许时,将监测数据上传陆地管理平台。
11. 历史航次管理
按照航次保存装卸和姿态历史数据,使不同航次可以进行对比。
12. 数据接口
根据项目条件与船舶管理系统、装载计算机、压载系统或者第三方船岸数据平台进行接口集成。
九、硬件组成与配置方案
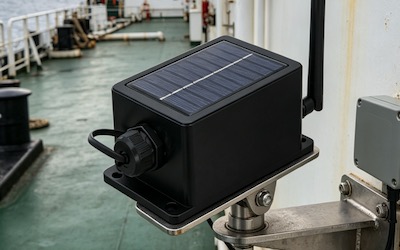
1. S-CGTS无线倾角监测终端
适用于船舶靠港、锚泊、低动态状态以及甲板重要结构位置的长期姿态趋势监测。
可监测三轴倾角、三轴加速度、设备温度、电量和通信状态。
2. 船用IMU或MRU
对于需要准确测量航行状态横摇、纵摇、运动周期及动态姿态的项目,配置船用惯性测量单元或者运动参考单元。
3. 风速风向数据
可接入船舶现有气象设备数据,用于分析强风对船舶姿态的影响。
4. 吃水数据
可接入船舶吃水监测或者人工记录数据,为纵倾和装载分析提供辅助依据。
5. 压载系统数据
根据船舶自动化系统条件获取压载舱液位、压载泵和阀门状态。
6. 货物装卸数据
对于港口数字化项目,可接收码头装船系统、装载计划或人工输入的货舱装卸事件。
7. 船岸通信系统
沿岸采用4G等公共通信网络时,应评估不同航区网络覆盖。
远海实时通信应通过船舶已有卫星通信或其他适合海上航行的通信系统实现。
十、核心设备参数
1. S-CGTS无线倾角监测终端
测量轴:X、Y、Z三轴。
倾角量程:±10°、±30°、±60°、±90°可选。
倾角准确度:0.1°。
倾角分辨率:0.01°。
长期稳定性:小于0.1°,参考条件25℃。
内部检测频率:100 Hz。
零点温度系数:±0.01°/℃。
加速度量程:±1 g。
通信方式:4G蜂窝网络。
传输协议:TCP。
数据格式:JSON或者项目约定格式。
上报周期:默认2小时一次,可配置。
唤醒方式:定时唤醒、运动唤醒。
待机电流:约24 μA。
上传电流:约80 mA。
内置电池:19 Ah锂亚硫酰氯电池,并配合顶部太阳能板补能。
防护等级:IP67。
工作温度:-30℃至+60℃。
外形尺寸:约115 × 64 × 52 mm,不含天线及安装附件。
重量:约250 g,不含项目安装结构。
S-CGTS现有技术资料主要面向长期三轴姿态和低功耗无线监测。若项目需要满足船级社、SOLAS法定电子倾斜仪、驾驶台航海设备或者高动态船舶运动测量要求,应另外选用取得相应船用认证并满足动态性能要求的专业设备。
十一、软件平台与数据展示
1. 船舶姿态总览
显示当前船舶横倾方向、横倾角、纵向姿态以及设备在线状态。
2. 横倾时间曲线
分别显示瞬时横倾数据和经过时间窗口处理后的平均横倾趋势。
3. 纵倾时间曲线
观察船舶装卸货和压载过程中首尾姿态变化。
4. 装卸作业过程图
将货舱装卸事件标记在横倾和纵倾曲线上,可以清楚看到每个作业阶段前后的船舶姿态变化。
5. 压载操作时间轴
标记压载舱注排水时间,使管理人员能够分析姿态调整效果。
6. 动态摇摆统计
当接入船用动态姿态设备后,可显示最大横摇角、平均横摇幅值、主周期以及不同海况下的数据统计。
7. 多点甲板状态
同时查看多个甲板测点数据,用于特殊货物或者甲板结构监测。
8. 航次数据管理
以航次为单位保存船舶姿态、装卸和事件历史。
9. 告警与事件中心
保存姿态异常时间、角度、持续时间、当时装载状态、压载状态及人工确认记录。
10. 数据导出
支持根据项目要求导出历史数据、装卸作业数据和分析报告。
十二、数据分析与智能应用
1. 静态横倾中心识别
将短周期横摇进行滤波后得到较慢变化的平均姿态,用于识别船舶是否长期向某一舷倾斜。
2. 装货偏载趋势识别
若装货过程中平均横倾持续向一个方向发展,并与特定货舱或者装货阶段同步,可生成偏载趋势提示。
该提示用于辅助船员和装载管理人员复核,不替代船舶装载计算机和正式稳性计算。
3. 压载效果评价
压载调整后自动比较操作前后平均横倾及纵倾变化,形成压载效果记录。
4. 货舱装卸影响分析
长期积累不同货舱装卸事件和对应姿态变化,可以形成货轮自身的装载响应历史数据库。
5. 重大件吊装峰值分析
采用动态姿态系统记录重大件越过船舷、空中转移和甲板落位过程中出现的最大倾角。
6. 横摇包络分析
对一定时间范围内横摇最大值和最小值形成包络线,可以观察海况变化对船舶运动幅度的影响。
7. 长期基线漂移识别
在相似装载和低动态条件下比较不同日期船舶姿态,判断是否出现长期偏移。
8. 多源事件关联
将姿态异常与压载泵操作、货舱装卸、强风和特殊作业时间进行关联,减少只看角度曲线造成的误判。
9. 航次对比
相同航线、相似载荷条件下,可比较不同航次船舶姿态和摇摆特征,为船队数字化管理提供数据。
十三、预警机制与决策支撑
船舶姿态预警不能脱离装载状态、海况和船舶稳性资料单独设置统一阈值。具体控制值应根据船舶稳性资料、装载手册、装载计算机、船级社要求以及船长和船东安全管理制度确定。
1. 静态横倾关注
在低动态环境下,平均横倾持续偏离当前作业阶段基准时,系统产生状态关注信息。
2. 装卸趋势预警
装卸作业过程中平均横倾连续向同一方向发展且变化速度增加时,提示检查货物装载顺序和压载状态。
3. 压载调节异常提示
执行压载调整后,如果船舶姿态没有按照预期方向变化,应核对压载舱液位、阀门状态以及实际货物变化。
4. 动态横摇关注
动态姿态系统监测到横摇明显增大时,应结合实时海况、船舶航向、航速和正式船舶稳性要求由船员进行判断。
5. 重大件作业姿态提示
重大件吊装期间达到项目预设关注范围时,可以向甲板作业人员和管理端提供趋势提示。
6. 多测点异常
如果船体整体监测点与甲板局部监测点产生明显不一致的长期变化,应检查传感器固定、局部结构及货物状态。
7. 推荐处置流程
姿态异常 → 判断船舶是否处于波浪动态状态 → 核对装卸货物 → 核对压载操作 → 核对吃水和船舶稳性数据 → 检查设备安装 → 船员和相关专业人员复核 → 必要时调整装载或压载方案。
十四、项目实施方案
1. 船舶基础资料收集
收集船型、主要尺度、甲板布置、货舱布置、稳性资料、压载系统、装载手册及船舶自动化系统接口资料。
2. 明确监测用途
在项目初期首先确定是用于靠港装卸姿态监测、甲板重大件作业、航行动态横摇、长期船体趋势监测还是多种用途组合。
不同目标对应的传感器性能和采样频率存在明显差异。
3. 现场安装点调查
选择与船体主体可靠连接、结构刚度足够且不容易受到人员和机械碰撞的位置。
4. 坐标方向确认
设备安装后记录船首、船尾、左舷和右舷方向,并使传感器坐标与平台显示保持一致。
5. 海洋环境安装设计
根据甲板盐雾、海水飞溅、船体振动和机械作业环境配置耐腐蚀支架和紧固件。
6. 通信方案设计
如果主要用于码头装卸,可以采用4G网络。
如果要求远洋航行期间持续在线,则应接入船舶卫星或者船载网络。
7. 初始静态基准
选择船舶靠泊、作业暂停以及风浪相对较小时建立初始姿态基准。
8. 装卸工况测试
在正常装卸过程中观察不同货舱作业以及压载操作对应的姿态响应,建立正常作业范围。
9. 动态设备标定
如配置MRU或IMU,应根据设备制造商和船舶应用要求完成安装方向、坐标和零点校准。
10. 系统接口测试
验证装卸、压载、吃水以及船岸通信等接口数据时间是否同步。
11. 试运行
通过一个或多个完整装卸周期积累数据,建立船舶自身正常状态特征后再逐步优化告警规则。
十五、运维服务保障
1. 检查设备安装状态
定期检查支架、紧固件和设备壳体,避免传感器自身移动被误判为船体姿态变化。
2. 海水和盐雾防护检查
重点检查腐蚀、海水侵入、防水接头和天线状态。
3. 数据完整性检查
定期检查在线率、数据缺失、电量及通信状态。
4. 坐标基准检查
设备拆装、甲板施工或者检修后,应确认传感器方向和初始基准是否发生改变。
5. 动态姿态设备校验
MRU、IMU等设备按照制造商、船级社或者项目技术要求进行维护和校准。
6. 航次归档
重点航次、重大件运输和特殊装卸作业数据宜单独长期保存。
十六、项目优势与方案价值
1. 将船舶姿态变化形成完整时间序列
从传统的某一时刻角度观察升级为整个装卸和航次过程的连续数据记录。
2. 区分长期横倾和短周期横摇
通过不同时间尺度分析,减少将波浪瞬时运动误认为持续偏载的问题。
3. 让装卸货过程具备数字化姿态记录
不同货舱、不同装载阶段和不同货物操作可以与船体姿态一一对应。
4. 支持压载过程效果分析
压载水调整前后的船体响应能够量化记录。
5. 适合重大件和高价值货物运输
可以记录大型货物装船、运输和卸船阶段的船舶姿态变化,为项目过程管理增加客观数据。
6. 支持船岸协同
船舶靠港期间,陆地项目管理人员可以远程查看装卸作业姿态趋势。
7. 建立船舶长期数字资产
不同航次、装载和海况数据长期积累后,可以形成船舶自身的姿态和运动历史数据库。
十七、应用场景
散货船装卸监测:适用于矿石、煤炭、粮食及其他大宗散货装卸过程的船舶横倾纵倾监测。
集装箱船装卸监测:用于集装箱集中装卸阶段船体姿态变化趋势记录。
杂货船甲板监测:适用于大型设备、钢材及工程货物装载期间的船体姿态监测。
重大件运输船:适用于重型机械、工程模块和大型设备吊装过程姿态记录。
甲板货物运输:用于高重心、大尺寸甲板货物运输状态辅助监测。
船舶压载调节:用于左右舷及首尾压载调整效果分析。
港口靠泊装卸:用于码头和船方共同观察装卸作业过程中船舶姿态趋势。
锚泊状态监测:用于锚泊条件下船舶长期姿态和海况运动记录。
航行横摇纵摇监测:采用专业船用MRU或IMU,可用于海上横摇、纵摇动态统计。
新船或改装船测试:可用于船舶改造、甲板重大设备增加后开展辅助姿态数据采集。
十八、效益分析
1. 提高装卸作业姿态透明度
使装货、卸货和压载过程中船体变化从人工观察转化为连续数字记录。
2. 提高偏载趋势发现效率
持续向一侧发展的平均横倾可以比单次读数更直观地反映装卸过程变化。
3. 提高重大件作业过程可追溯性
最大倾角、姿态变化时间和货物操作阶段可以统一保存。
4. 支持作业复盘
异常作业发生后,可根据姿态、装载和压载时间轴重新分析事件过程。
5. 支持船舶数字化管理
将传统航海和稳性数据之外的甲板物联网监测信息接入船岸数字平台。
6. 增加长期船体状态数据维度
通过多航次积累,可以逐步形成特定货轮在不同装载和海况下的实际姿态数据特征。
十九、标准规范与技术依据
船舶甲板姿态监测涉及船舶稳性、装载安全、船用设备环境适应性和船级社管理要求。实际项目应根据船型、船旗国、船级社和航区确定最终适用规范。
主要可参考以下国际公约、规范和技术文件:
- 《1974年国际海上人命安全公约(SOLAS)》及现行修正案。
- SOLAS Chapter II-1有关船舶结构、分舱和稳性的相关要求。
- SOLAS Chapter V有关航行安全设备的相关要求。
- IMO《2008年国际完整稳性规则》(2008 IS Code)。
- 《1966年国际载重线公约》及1988年议定书。
- IMO《货物积载和系固安全操作规则》(CSS Code)。
- MSC.1/Circ.1228恶劣天气和海况下避免危险情况的相关指导。
- 适用船级社现行入级规则及船舶稳性相关规范。
- 船舶经批准的稳性资料、装载手册和装载计算文件。
对于新建大型集装箱船和散货船,应注意现行SOLAS关于电子倾斜仪或者其他横摇确定、显示和记录方式的要求。此类法定航海设备应按照SOLAS、船旗国和船级社要求配置,不能由普通工业物联网倾角终端直接替代。
监测设备环境适应性还可参考:
- GB/T 2423.101-2025《环境试验 第2部分:试验方法 试验:倾斜和摇摆》。
- GB/T 2423.17-2024《环境试验 第2部分:试验方法 试验Ka:盐雾》。
- GB/T 2423.10-2019《环境试验 第2部分:试验方法 试验Fc:振动(正弦)》。
- GB/T 4208《外壳防护等级(IP代码)》。
- 船舶监测设备适用的船级社型式认可和环境试验要求。
正式项目设计、采购和船上安装前,应由船东、设计单位、船级社或相关海事技术单位确认系统是否涉及法定船用设备要求以及是否需要型式认可。
二十、成功案例
案例一:某散货船铁矿石装船横倾趋势监测
某大型散货船在矿石码头进行快速装船。由于装船机按照货舱顺序连续作业,不同货舱瞬时装载量变化较大,船方需要实时观察船体横倾和纵倾趋势。
项目在船舶主体甲板代表性位置设置姿态监测设备,并将装船开始、换舱以及压载操作时间同步记录。
装船过程中,系统发现某一货舱连续装载阶段平均横倾逐步向右舷发展,而短周期横摇幅值变化并不明显。
船方结合装载计划和压载状态进行复核后调整后续装舱及压载操作,平均横倾逐渐恢复。
整个装船过程形成连续时间曲线,为后续相同船型和码头装载流程优化积累了数据。
案例二:某重大件运输船甲板模块吊装姿态监测
某重大件运输船需要将大型工程模块从码头吊装至甲板。由于货物单件重量大且吊装过程中重心位置不断变化,项目要求连续记录船舶横倾变化。
系统采用动态姿态监测设备记录吊装全过程,并同步标记起吊、越舷、横移、下降和最终落位等作业节点。
当模块越过船舷进入船体外侧区域时,船舶横倾角逐渐增加;货物向预定甲板位置移动后,姿态逐步恢复。
最终系统形成整个吊装作业的最大横倾角、变化速率及不同作业阶段对应曲线。
这些数据用于项目过程记录和后续同类重大件吊装方案的工程参考。
案例三:某杂货船左右压载调节效果监测
某杂货船完成部分甲板货装载后出现持续向左舷的静态横倾。船员计划通过右舷压载舱调节船体姿态。
系统同时记录船体平均横倾和压载操作时间。
压载泵启动后,船体平均横倾逐渐向中间位置恢复。平台完整保存整个调整过程,并计算每一个压载阶段对应的姿态变化。
通过这种方式,船舶姿态监测不仅显示最终角度,还可以量化反映压载调节过程和效果。
案例四:某货轮远洋航次甲板货物运输状态记录
某货轮甲板装载大型工程设备后执行远洋运输任务。船东希望记录不同海况下的船舶运动状态,并在抵港后对航次数据进行复盘。
项目采用船用动态姿态单元记录横摇和纵摇,通过船载网络保存数据,并根据通信条件向岸端同步部分状态信息。
航次过程中,系统按照时间窗口统计横摇幅值和主要周期,并记录恶劣天气时段。
抵港后将运动数据与气象、航线和甲板货物检查记录进行关联,为后续类似甲板货运输任务提供实际海上运动数据参考。
二十一、参考文献
- S-CGTS无线倾角监测终端产品技术资料及出厂检验资料。
- International Convention for the Safety of Life at Sea(SOLAS),as amended。
- International Code on Intact Stability, 2008(2008 IS Code)。
- International Convention on Load Lines, 1966 and 1988 Protocol。
- IMO Code of Safe Practice for Cargo Stowage and Securing(CSS Code)。
- IMO MSC.1/Circ.1228 Revised guidance to the master for avoiding dangerous situations in adverse weather and sea conditions。
- GB/T 2423.101-2025《环境试验 第2部分:试验方法 试验:倾斜和摇摆》。
- GB/T 2423.17-2024《环境试验 第2部分:试验方法 试验Ka:盐雾》。
- GB/T 2423.10-2019《环境试验 第2部分:试验方法 试验Fc:振动(正弦)》。
- GB/T 4208《外壳防护等级(IP代码)》。
- 船舶适用船级社现行入级规则和相关技术规范。
- 船舶经批准的稳性资料、装载手册及船舶制造商技术文件。
本方案适用于散货船、集装箱船、杂货船、重大件运输船及其他货运船舶的甲板姿态、横倾、纵倾和装卸过程辅助监测。实际项目的设备类型、采样频率、通信方式、安装位置和告警指标,应根据船型、航区、监测目的、装载工况以及船东和船级社要求确定。
船舶姿态监测系统提供的是连续状态数据和辅助分析能力,不替代船舶稳性计算、装载计算机、驾驶台法定航海设备、吃水测量、船长决策以及船级社和海事主管机关要求的法定设备与检验。